Domain verleumdungskampagne.de kaufen?
Wir ziehen mit dem Projekt
verleumdungskampagne.de um.
Sind Sie am Kauf der Domain
verleumdungskampagne.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain verleumdungskampagne.de kaufen?
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
Ähnliche Suchbegriffe für Servomotor
Top-Angebote
Produkte zum Begriff Servomotor:
-
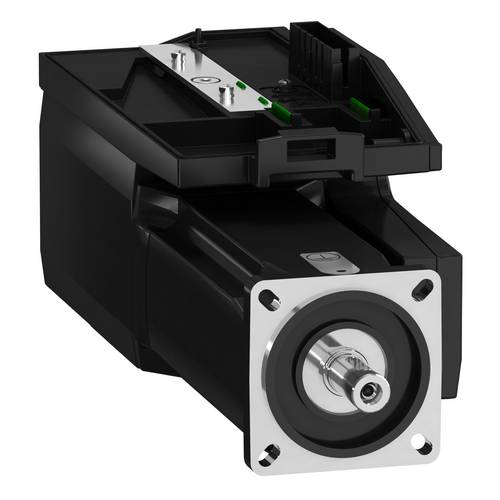
Schneider Electric Servomotor BMI0702P02FAntriebseinheit des integrierter Servoantrieb Lexium 32i. Dieser integrierte Servoantriebe bietet Ihnen ein modulares Konzept aus Antriebseinheit, Steuereinheit und Anschlussmodulen an, das entsprechend der jeweiligen Anwendungen zusammengesteckt wird. Dabei besteht diese BMI-Antriebseinheit aus dem eigentlichen Servomotor und der zugehörigen Leistungsstufe. Das maximale Stillstandsdrehmoment des Servomotors beträgt 2,24 Nm. Ein dreiphasiger Netzanschluss mit 208-480 VAC versorgt den Servo, zu dem das Netzanschlussmodul VW3M9003 benötigt wird. Zur Befestigung betragen die Abmessungen des Motorflansches 70 mm. Das Ende der Motorwelle ist glatt und ist für die Schutzart IP54 konzipiert, während das Motorgehäuse für IP65 ausgelegt ist. Aus 2 Leistungsstufen ist der Servomotor zusammengesetzt. Der eingebaute Sin/Cos Hiperface Absolutwert-Encoder ist als Multiturn mit 128 Perioden pro Umdrehung (131072 Pkt/U x 4096 Umdrehungen) ausgeführt. Eine Haltebremse ist integriert.3882,64 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMI0702P27FAntriebseinheit des integrierter Servoantrieb Lexium 32i. Dieser integrierte Servoantriebe bietet Ihnen ein modulares Konzept aus Antriebseinheit, Steuereinheit und Anschlussmodulen an, das entsprechend der jeweiligen Anwendungen zusammengesteckt wird. Dabei besteht diese BMI-Antriebseinheit aus dem eigentlichen Servomotor und der zugehörigen Leistungsstufe. Das maximale Stillstandsdrehmoment des Servomotors beträgt 2,24 Nm. Ein dreiphasiger Netzanschluss mit 208-480 VAC versorgt den Servo, zu dem das Netzanschlussmodul VW3M9003 benötigt wird. Zur Befestigung betragen die Abmessungen des Motorflansches 70 mm. Das Ende der Motorwelle ist glatt und der gesamte Antrieb ist für die Schutzart IP65 ausgelegt. Aus 2 Leistungsstufen ist der Servomotor zusammengesetzt. Der eingebaute Sin/Cos Hiperface Absolutwert-Encoder ist als Multiturn mit 16 Perioden pro Umdrehung (32768 Pkt/U x 4096 Umdrehungen) ausgeführt. Eine Haltebremse ist integriert.3540,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMI0703T17FAntriebseinheit des integrierter Servoantrieb Lexium 32i. Dieser integrierte Servoantriebe bietet Ihnen ein modulares Konzept aus Antriebseinheit, Steuereinheit und Anschlussmodulen an, das entsprechend der jeweiligen Anwendungen zusammengesteckt wird. Dabei besteht diese BMI-Antriebseinheit aus dem eigentlichen Servomotor und der zugehörigen Leistungsstufe. Das maximale Stillstandsdrehmoment des Servomotors beträgt 2,88 Nm. Ein einphasiger Netzanschluss mit 110-120/200-240 VAC versorgt den Servo, zu dem das Netzanschlussmodul VW3M9001 benötigt wird. Zur Befestigung betragen die Abmessungen des Motorflansches 70 mm. Das Ende der Motorwelle weißt eine Passfeder auf und ist für die Schutzart IP54 konzipiert, während das Motorgehäuse für IP65 ausgelegt ist. Aus 3 Leistungsstufen ist der Servomotor zusammengesetzt. Der eingebaute Sin/Cos Hiperface Absolutwert-Encoder ist als Multiturn mit 16 Perioden pro Umdrehung (32768 Pkt/U x 4096 Umdrehungen) ausgeführt. Eine Haltebremse ist integriert.3509,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMI1002P16AAntriebseinheit des integrierter Servoantrieb Lexium 32i. Dieser integrierte Servoantriebe bietet Ihnen ein modulares Konzept aus Antriebseinheit, Steuereinheit und Anschlussmodulen an, das entsprechend der jeweiligen Anwendungen zusammengesteckt wird. Dabei besteht diese BMI-Antriebseinheit aus dem eigentlichen Servomotor und der zugehörigen Leistungsstufe. Das maximale Stillstandsdrehmoment des Servomotors beträgt 4,99 Nm. Ein dreiphasiger Netzanschluss mit 208-480 VAC versorgt den Servo, zu dem das Netzanschlussmodul VW3M9003 benötigt wird. Zur Befestigung betragen die Abmessungen des Motorflansches 100 mm. Das Ende der Motorwelle weißt eine Passfeder auf und ist für die Schutzart IP54 konzipiert, während das Motorgehäuse für IP65 ausgelegt ist. Aus 2 Leistungsstufen ist der Servomotor zusammengesetzt. Der eingebaute Sin/Cos Hiperface Absolutwert-Encoder ist als Singleturn mit 16 Perioden pro Umdrehung (32768 Pkt/U) ausgeführt. Es ist keine Haltebremse vorhanden.3525,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Was sind die rechtlichen Konsequenzen bei Verleumdung und Verunglimpfung einer Person, die zu einer Rufschande führen kann?
Bei Verleumdung und Verunglimpfung einer Person können rechtliche Schritte wie eine Unterlassungsklage oder Schadensersatzforderungen eingeleitet werden. Die Verbreitung von unwahren Tatsachenbehauptungen kann zu einer Rufschädigung führen und strafrechtlich verfolgt werden. Es drohen Geldstrafen oder sogar Freiheitsstrafen bei schwerwiegenden Fällen von Verleumdung und Verunglimpfung. **
-
Wie kann man sich gegen ungerechtfertigte Rufschande wehren? Was sind die rechtlichen Konsequenzen für Verleumdung und Rufschädigung?
Man kann sich gegen ungerechtfertigte Rufschande rechtlich zur Wehr setzen, indem man eine Unterlassungserklärung fordert und gegebenenfalls eine Klage wegen Verleumdung oder Rufschädigung einreicht. Die rechtlichen Konsequenzen für Verleumdung und Rufschädigung können Geldstrafen oder sogar Freiheitsstrafen nach sich ziehen, je nach Schwere des Falls und den individuellen Umständen. Es ist wichtig, sich frühzeitig rechtlichen Rat einzuholen und alle Beweise zu sammeln, um eine erfolgreiche Verteidigung zu gewährleisten. **
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
Wie funktioniert ein Servomotor und welche Anwendungen gibt es dafür?
Ein Servomotor wird durch ein Steuersignal gesteuert, das die Position des Motors bestimmt. Durch die Rückmeldung des Encoders kann der Servomotor seine Position präzise kontrollieren. Servomotoren werden häufig in Robotern, CNC-Maschinen und anderen Anwendungen eingesetzt, die eine präzise Positionierung erfordern. **
Top-Angebote
Produkte zum Begriff Servomotor:
-
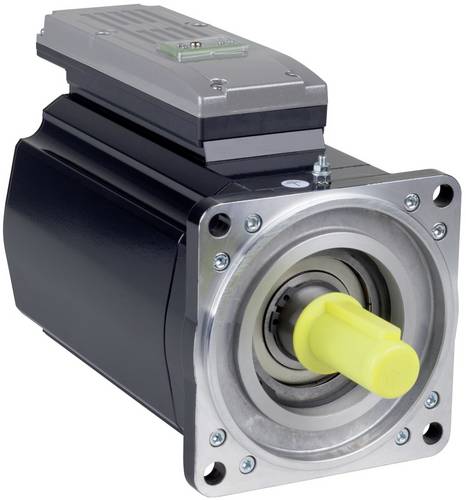
Schneider Electric Servomotor ILM1003P11A0000Lexium 62 ILM integrierter Servoantrieb für die motion-basierte Automatisierung mit PacDrive 3. Die Antriebsreihe bestehen aus dem Servomotor mit zugehörigen Steuereinheit in einem Gehäuse. Hierdurch ergeben sich reduzierte Anforderungen an Verdrahtung und Verkablung im Schaltschrank. Dieser Servoantrieb hat eine Nennleistung von 1100 W, verfügt über ein Stillstandsdrehmoment von 5,8 Nm, ein Nenndrehmoment von 3,5 Nm und Spitzendrehmoment von 28,3 Nm. Die Nenndrehzahl beträgt 3000 U/min. Seine Flanschgröße misst 100 mm und er weist eine Baulänge von 3 Stacks auf. Es ist eine standardisierter Wicklungstyp verbaut. Das Wellenende ist mit einer Passfeder versehen und die Welle wird ohne Wellendichtring geführt. Das Gebersystem ist als Absolutwert-Encoder mit Singleturn ausgeführt und erfaßt 128 Sin/Cos-Perioden pro Umdrehung. Es ist keine Haltebremse montiert.2338,24 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor ILM1401P01F0000In Lexium 62 ILM integrierte Servomodule sorgen dafür, dass Servoantriebe sich nicht mehr im Schaltschrank, sondern im Feld befinden. Mechanik, Software und sogar Elektronik können modular designt werden. Dadurch sind ILM -Servomodule ein Schlüsselelement in der modularen Maschinenkonstruktion und eine ideale Lösung für Maschinen mit vielen verschiedenen optionalen mechatronischen Modulen. Lexium 62 ILM ist vollständig software -kompatibel mit den Stand -Alone -Servoantrieben Lexium 52 sowie den Antrieben aus den mehrachsigen Servoantrieben Lexium 62. Zusammen bilden sie die Basis für eine der flexibelsten Servoantriebslösungen auf dem Markt. Elektronische Typenschilder auf jedem Antrieb, zur automatischenKonfiguration und Motorerkennung. Das Konzept zum schnellen Komponentenaustausch mit einfacher mechanischer und elektrischer Montage/Demontage bietet eine maximale Zuverlässigkeit.3877,07 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMI0702P02FAntriebseinheit des integrierter Servoantrieb Lexium 32i. Dieser integrierte Servoantriebe bietet Ihnen ein modulares Konzept aus Antriebseinheit, Steuereinheit und Anschlussmodulen an, das entsprechend der jeweiligen Anwendungen zusammengesteckt wird. Dabei besteht diese BMI-Antriebseinheit aus dem eigentlichen Servomotor und der zugehörigen Leistungsstufe. Das maximale Stillstandsdrehmoment des Servomotors beträgt 2,24 Nm. Ein dreiphasiger Netzanschluss mit 208-480 VAC versorgt den Servo, zu dem das Netzanschlussmodul VW3M9003 benötigt wird. Zur Befestigung betragen die Abmessungen des Motorflansches 70 mm. Das Ende der Motorwelle ist glatt und ist für die Schutzart IP54 konzipiert, während das Motorgehäuse für IP65 ausgelegt ist. Aus 2 Leistungsstufen ist der Servomotor zusammengesetzt. Der eingebaute Sin/Cos Hiperface Absolutwert-Encoder ist als Multiturn mit 128 Perioden pro Umdrehung (131072 Pkt/U x 4096 Umdrehungen) ausgeführt. Eine Haltebremse ist integriert.3882,64 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMI0702P27FAntriebseinheit des integrierter Servoantrieb Lexium 32i. Dieser integrierte Servoantriebe bietet Ihnen ein modulares Konzept aus Antriebseinheit, Steuereinheit und Anschlussmodulen an, das entsprechend der jeweiligen Anwendungen zusammengesteckt wird. Dabei besteht diese BMI-Antriebseinheit aus dem eigentlichen Servomotor und der zugehörigen Leistungsstufe. Das maximale Stillstandsdrehmoment des Servomotors beträgt 2,24 Nm. Ein dreiphasiger Netzanschluss mit 208-480 VAC versorgt den Servo, zu dem das Netzanschlussmodul VW3M9003 benötigt wird. Zur Befestigung betragen die Abmessungen des Motorflansches 70 mm. Das Ende der Motorwelle ist glatt und der gesamte Antrieb ist für die Schutzart IP65 ausgelegt. Aus 2 Leistungsstufen ist der Servomotor zusammengesetzt. Der eingebaute Sin/Cos Hiperface Absolutwert-Encoder ist als Multiturn mit 16 Perioden pro Umdrehung (32768 Pkt/U x 4096 Umdrehungen) ausgeführt. Eine Haltebremse ist integriert.3540,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
-
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
-
Was sind die rechtlichen Konsequenzen bei Verleumdung und Verunglimpfung einer Person, die zu einer Rufschande führen kann?
Bei Verleumdung und Verunglimpfung einer Person können rechtliche Schritte wie eine Unterlassungsklage oder Schadensersatzforderungen eingeleitet werden. Die Verbreitung von unwahren Tatsachenbehauptungen kann zu einer Rufschädigung führen und strafrechtlich verfolgt werden. Es drohen Geldstrafen oder sogar Freiheitsstrafen bei schwerwiegenden Fällen von Verleumdung und Verunglimpfung. **
-
Wie kann man sich gegen ungerechtfertigte Rufschande wehren? Was sind die rechtlichen Konsequenzen für Verleumdung und Rufschädigung?
Man kann sich gegen ungerechtfertigte Rufschande rechtlich zur Wehr setzen, indem man eine Unterlassungserklärung fordert und gegebenenfalls eine Klage wegen Verleumdung oder Rufschädigung einreicht. Die rechtlichen Konsequenzen für Verleumdung und Rufschädigung können Geldstrafen oder sogar Freiheitsstrafen nach sich ziehen, je nach Schwere des Falls und den individuellen Umständen. Es ist wichtig, sich frühzeitig rechtlichen Rat einzuholen und alle Beweise zu sammeln, um eine erfolgreiche Verteidigung zu gewährleisten. **
Ähnliche Suchbegriffe für Servomotor
-
Schneider Electric Servomotor BMI0703T17FAntriebseinheit des integrierter Servoantrieb Lexium 32i. Dieser integrierte Servoantriebe bietet Ihnen ein modulares Konzept aus Antriebseinheit, Steuereinheit und Anschlussmodulen an, das entsprechend der jeweiligen Anwendungen zusammengesteckt wird. Dabei besteht diese BMI-Antriebseinheit aus dem eigentlichen Servomotor und der zugehörigen Leistungsstufe. Das maximale Stillstandsdrehmoment des Servomotors beträgt 2,88 Nm. Ein einphasiger Netzanschluss mit 110-120/200-240 VAC versorgt den Servo, zu dem das Netzanschlussmodul VW3M9001 benötigt wird. Zur Befestigung betragen die Abmessungen des Motorflansches 70 mm. Das Ende der Motorwelle weißt eine Passfeder auf und ist für die Schutzart IP54 konzipiert, während das Motorgehäuse für IP65 ausgelegt ist. Aus 3 Leistungsstufen ist der Servomotor zusammengesetzt. Der eingebaute Sin/Cos Hiperface Absolutwert-Encoder ist als Multiturn mit 16 Perioden pro Umdrehung (32768 Pkt/U x 4096 Umdrehungen) ausgeführt. Eine Haltebremse ist integriert.3509,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMI1002P16AAntriebseinheit des integrierter Servoantrieb Lexium 32i. Dieser integrierte Servoantriebe bietet Ihnen ein modulares Konzept aus Antriebseinheit, Steuereinheit und Anschlussmodulen an, das entsprechend der jeweiligen Anwendungen zusammengesteckt wird. Dabei besteht diese BMI-Antriebseinheit aus dem eigentlichen Servomotor und der zugehörigen Leistungsstufe. Das maximale Stillstandsdrehmoment des Servomotors beträgt 4,99 Nm. Ein dreiphasiger Netzanschluss mit 208-480 VAC versorgt den Servo, zu dem das Netzanschlussmodul VW3M9003 benötigt wird. Zur Befestigung betragen die Abmessungen des Motorflansches 100 mm. Das Ende der Motorwelle weißt eine Passfeder auf und ist für die Schutzart IP54 konzipiert, während das Motorgehäuse für IP65 ausgelegt ist. Aus 2 Leistungsstufen ist der Servomotor zusammengesetzt. Der eingebaute Sin/Cos Hiperface Absolutwert-Encoder ist als Singleturn mit 16 Perioden pro Umdrehung (32768 Pkt/U) ausgeführt. Es ist keine Haltebremse vorhanden.3525,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
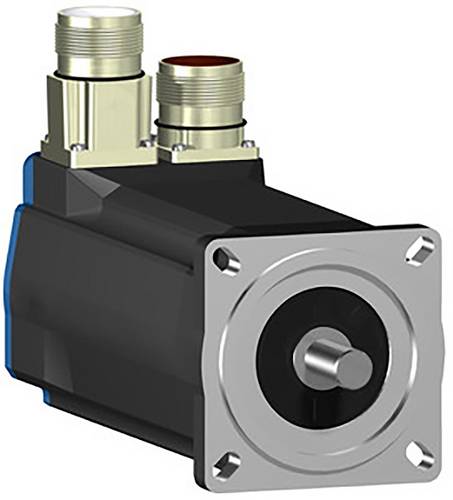
Schneider Electric Servomotor BSH0701P12A1AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 1,4 Nm und erreicht ein Spitzendrehmoment von 3,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 7200 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 950 W. Der eingebaute Encoder ist als Multiturn mit 128 Perioden/Umdrehung (128x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23 in gerader Ausführung. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist mit Passfeder und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2345,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor ILM1402P02F0000In Lexium 62 ILM integrierte Servomodule sorgen dafür, dass Servoantriebe sich nicht mehr im Schaltschrank, sondern im Feld befinden. Mechanik, Software und sogar Elektronik können modular designt werden. Dadurch sind ILM -Servomodule ein Schlüsselelement in der modularen Maschinenkonstruktion und eine ideale Lösung für Maschinen mit vielen verschiedenen optionalen mechatronischen Modulen. Lexium 62 ILM ist vollständig software -kompatibel mit den Stand -Alone -Servoantrieben Lexium 52 sowie den Antrieben aus den mehrachsigen Servoantrieben Lexium 62. Zusammen bilden sie die Basis für eine der flexibelsten Servoantriebslösungen auf dem Markt. Elektronische Typenschilder auf jedem Antrieb, zur automatischenKonfiguration und Motorerkennung. Das Konzept zum schnellen Komponentenaustausch mit einfacher mechanischer und elektrischer Montage/Demontage bietet eine maximale Zuverlässigkeit.5515,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
-
Wie funktioniert ein Servomotor und welche Anwendungen gibt es dafür?
Ein Servomotor wird durch ein Steuersignal gesteuert, das die Position des Motors bestimmt. Durch die Rückmeldung des Encoders kann der Servomotor seine Position präzise kontrollieren. Servomotoren werden häufig in Robotern, CNC-Maschinen und anderen Anwendungen eingesetzt, die eine präzise Positionierung erfordern. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.